
Metacognitive Steering controla Kimi 2.6 em pesquisa científica
Técnica lê o regime cognitivo de um modelo de 1 trilhão de parâmetros e intervém em camadas internas sem alterar nenhum peso
O que aconteceu
O artigo Metacognitive Steering: Learning the Structure of Scientific Judgment chegou ao arXiv em 14 de setembro de 2026, identificado como arXiv:2609.16245v1 e classificado na área de Inteligência Artificial (arXiv cs.AI). O texto propõe um controlador que roda em tempo de inferência, lê o que os autores chamam de regime cognitivo do modelo e compõe intervenções específicas por camada. São três os modos contemplados: exploração, convergência procedural e reavaliação crítica.
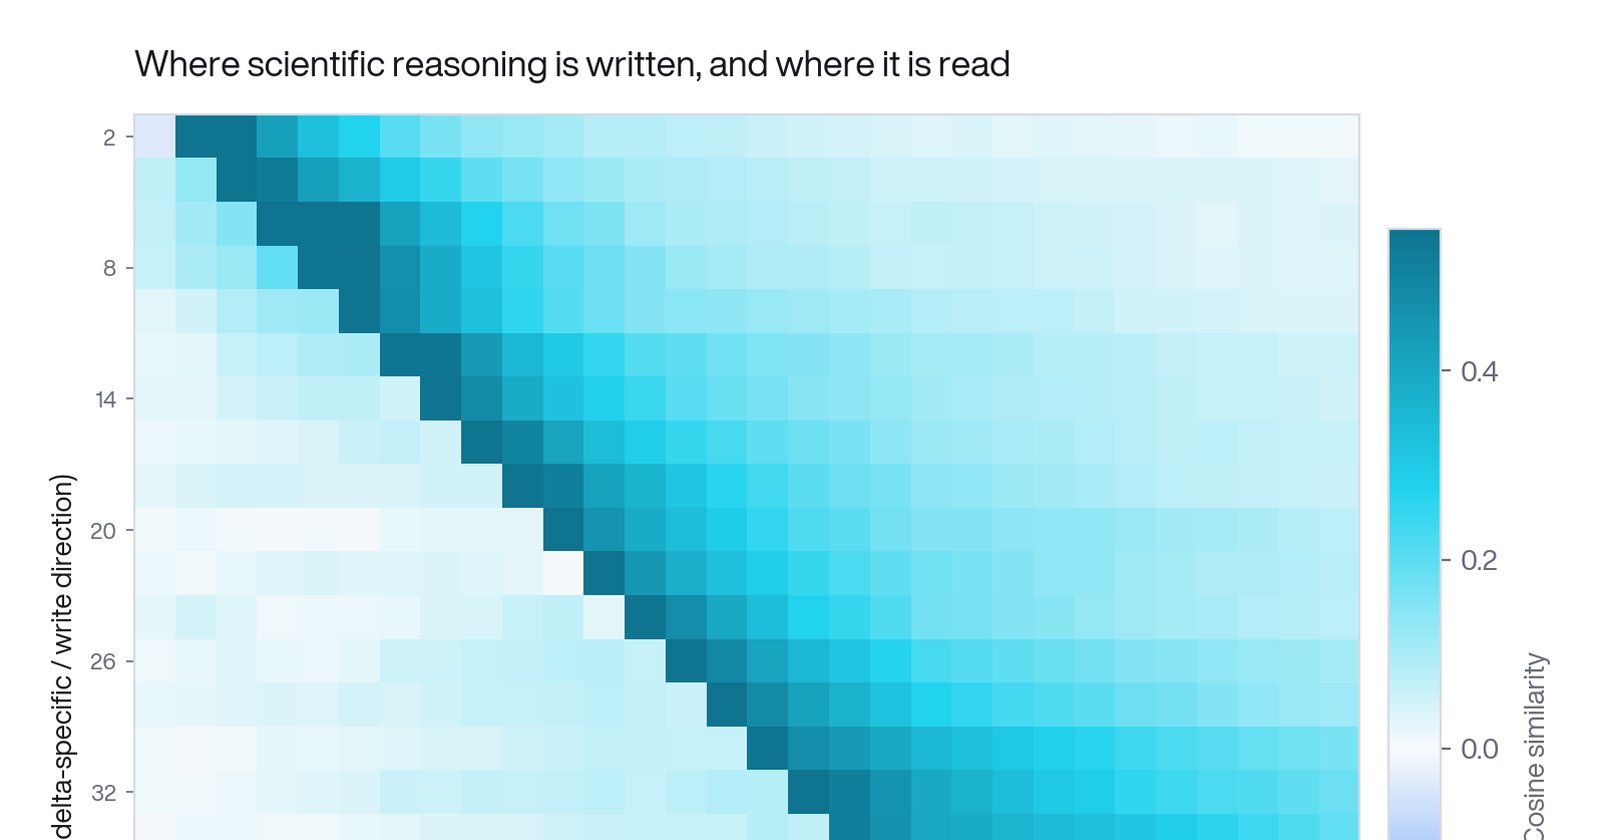
A pesquisa foi feita sobre o Kimi 2.6, um modelo de mistura de especialistas com um trilhão de parâmetros. No Kimi 2.6, os autores identificam uma estrutura de controle coordenada e de baixa dimensionalidade. Três métodos diferentes chegam ao mesmo lugar. A análise de resíduos, o alinhamento de subespaços de pesos de atenção e a decomposição em valores singulares entre camadas apontam para uma superfície de controle em profundidade média, que atravessa camadas-chave da rede.
O detalhe central é que nada é retreinado. O Metacognitive Steering não altera os parâmetros do Kimi 2.6. O modelo permanece congelado, e a intervenção acontece sobre a computação interna durante a geração.
O método foi operacionalizado no Columbus-1, um sistema de pesquisa autônomo. O Columbus-1 identificou oito vulnerabilidades no BlueZ, a pilha Bluetooth do kernel Linux, todas reproduzidas de forma independente e alcançáveis por atacantes. O mesmo sistema dirigiu o projeto, a simulação e a fabricação de um foguete de dez pés, cerca de três metros, projetado para pousar de forma propulsiva usando motores sólidos não reguláveis.
Contexto
Modelos de linguagem atuais são treinados sobretudo sobre os produtos da ciência, ou seja, artigos, resultados e conclusões publicadas. A otimização usa sinais no nível do desfecho, o que dá pouca supervisão para as mudanças de processo que a pesquisa real exige.
O trabalho parte de outra matéria-prima: intervenções contrastivas coletadas durante pesquisa científica de verdade. São vestígios de interação de cientistas, capturados enquanto o trabalho acontecia, e não o resultado final dele. A pergunta dos autores é se esse tipo de julgamento de processo pode ser recuperado desses vestígios e usado para controlar a computação interna de um modelo de fronteira congelado.
A resposta que o artigo apresenta é afirmativa dentro do recorte estudado. O controle produz, segundo as análises comportamentais relatadas, exploração mais sustentada, poda explícita de hipóteses e síntese que responde às evidências conforme elas mudam.
Por que importa
A diferença prática está no alvo do controle. Ajustar pesos custa treinamento, dados e dinheiro. O Metacognitive Steering atua na inferência, sobre uma estrutura que já existe dentro do Kimi 2.6.
Quem trabalha com agentes de longa duração sente o problema descrito no artigo todos os dias. O agente explora demais e nunca conclui, ou converge cedo demais e ignora evidência contrária. O controlador proposto trata esses dois fracassos como regimes distintos e intervém de forma diferente em cada caso, camada por camada.
O Columbus-1 serve como demonstração em duas frentes bem separadas. Na segurança de software, o sistema encontrou oito falhas no BlueZ que outros pesquisadores conseguiram reproduzir de forma independente. Na engenharia física, dirigiu projeto, simulação e fabricação de um foguete de dez pés com motores sólidos não reguláveis, um problema em que o controle de empuxo tradicional não está disponível e o pouso propulsivo depende de decisões de projeto tomadas antes do voo.
Impacto
Para laboratórios e empresas que usam modelos de fronteira via API, o resultado sugere um caminho de controle mais barato que o fine-tuning. O modelo continua o mesmo, e o que muda é a forma como ele raciocina ao longo de uma tarefa.
Para a área de interpretabilidade, o achado relevante é a convergência de três técnicas independentes sobre a mesma superfície de controle em profundidade média. Isso dá aos pesquisadores um alvo concreto para investigar dentro de um modelo de mistura de especialistas com um trilhão de parâmetros.
Há também um efeito sobre como se avalia um agente científico. Se o julgamento de processo pode ser medido e controlado, a métrica deixa de ser apenas o acerto final e passa a incluir quando o agente poda uma hipótese, quando insiste e quando revisa a própria conclusão diante de evidência nova.
O que muda
O conceito de supervisão muda de lugar. Em vez de supervisionar apenas o desfecho, o Metacognitive Steering supervisiona o processo, extraído de vestígios de interação de cientistas reais.
O Kimi 2.6 continua congelado, e o Columbus-1 passa a ser o exemplo público de que esse controle escala para tarefas com verificação externa, como vulnerabilidades reproduzíveis no BlueZ e um foguete de dez pés com pouso propulsivo por motores sólidos não reguláveis.
A fronteira entre pesquisa sobre modelos e pesquisa com modelos também fica menos nítida. O mesmo artigo descreve um mecanismo interno e o usa para tocar dois projetos de engenharia distintos.
O que vem agora
O resumo não indica prazos, cronograma de publicação de código nem próximos artigos. Também não informa autores ou instituições no material disponível.
O caminho natural de verificação passa por reproduzir as oito vulnerabilidades do BlueZ de forma independente, replicar o comportamento do controlador em outros modelos de fronteira e testar se a superfície de controle em profundidade média reaparece em arquiteturas que não sejam de mistura de especialistas.
Fontes
- arXiv cs.AI: Metacognitive Steering: Learning the Structure of Scientific Judgment (arXiv:2609.16245v1), submetido em 14 de setembro de 2026. https://arxiv.org/abs/2609.16245