
CARL: IA autotélica descobre e controla sólitons em Lenia com comandos humanos
Novo método usa aprendizado por reforço autotélico para descobrir e guiar padrões emergentes em autômatos celulares
O que aconteceu
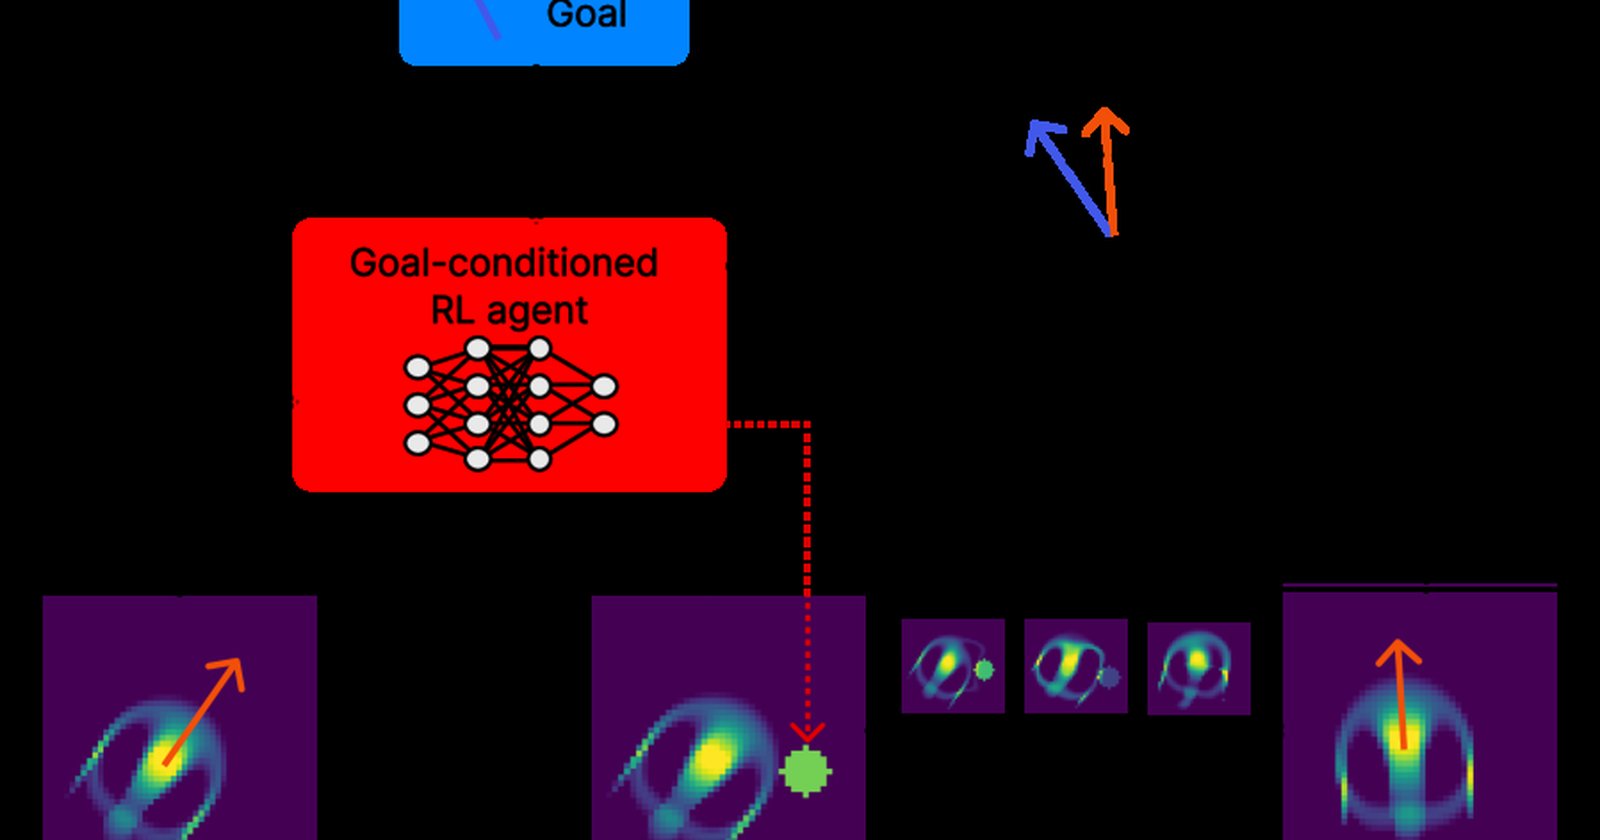
Um artigo intitulado "The Artificial Experimentalist: Discovery and Control of Self-Organizing Phenomena with Autotelic Reinforcement Learning" foi submetido à plataforma arXiv em 10 de junho de 2026, com primeira vista anunciada em 28 de agosto de 2026. Pesquisadores da área de inteligência artificial e ciência da computação propõem o CARL, um sistema agêntico que instancia um framework de aprendizado por reforço autotélico (autotelic reinforcement learning) para interagir com Lenia, um autômato celular contínuo conhecido por gerar padrões de auto-organização similares a formas de vida. O CARL demonstra três capacidades: descobre sólitons estáveis em uma ampla gama de regras de atualização de Lenia a uma taxa maior do que heurísticas convencionais; aprende a direcionar o movimento de sólitons existentes com poucas intervenções; e permite que humanos usem agentes treinados para guiar sólitons através de labirintos em tempo real, apenas especificando comandos direcionais de alto nível que o agente traduz em intervenções locais. O sistema CARL, descrito no artigo, realiza essas tarefas com mínimas perturbações locais, segundo o resumo publicado no arXiv (arXiv:2608.26116v1).
Contexto
O trabalho parte de uma limitação identificada nos métodos existentes para explorar autômatos celulares e outros sistemas complexos. Segundo o resumo, essas abordagens operam majoritariamente em malha aberta (open loop): definem condições iniciais, executam a simulação completa e observam o resultado, sem intervir durante a execução. O CARL, sistema baseado em autotelic learning, introduz uma abordagem em malha fechada, na qual um agente amostra objetivos diversos e aprende uma política condicionada a esses objetivos (goal-conditioned policy) para intervir no sistema por meio de perturbações mínimas e locais. A escolha de Lenia como ambiente de teste não é acidental. O autômato celular contínuo tornou-se referência no estudo de fenômenos auto-organizáveis, por exibir padrões que se movem e se estabilizam, como sólitons. Antes deste estudo, explorar Lenia exigia rodar simulações e observar, sem capacidade de controlar os padrões emergentes.
Por que importa
O CARL não apenas identifica sólitons, mas demonstra controle ativo sobre eles, algo inédito nesse tipo de sistema. A capacidade de guiar padrões auto-organizáveis com comandos direcionais simples, traduzidos em intervenções de baixo nível pelo agente, abre caminho para que pesquisadores interajam com simulações complexas sem precisar especificar cada parâmetro. A pesquisa, apresentada no artigo submetido à arXiv em junho de 2026, também mostra que os agentes treinados adquirem políticas que generalizam zero-shot para condições fora da distribuição de treino. Isso significa que o CARL consegue operar em cenários não previstos durante o treinamento, o que o torna relevante para experimentos científicos em que o espaço de possibilidades é enorme e imprevisível. Com isso, o sistema avança na direção de "experimentalistas artificiais", capazes de descobrir e controlar fenômenos emergentes de forma autônoma ou com supervisão humana. A técnica, baseada em autotelic reinforcement learning, pode ser aplicada a outros sistemas complexos além de Lenia.
Impacto
Em curto prazo, o método oferece uma ferramenta prática para cientistas que estudam auto-organização, física estatística e biologia computacional. Em vez de ajustar parâmetros manualmente ou rodar milhares de simulações às cegas, eles poderão comandar um agente para encontrar e dirigir padrões específicos, como os sólitons controlados pelo CARL no estudo. O controle em tempo real por humanos, demonstrado nos labirintos, indica possibilidades em áreas como robótica e materiais programáveis, onde fenômenos auto-organizados podem ser dirigidos com baixíssimo custo de intervenção. No médio prazo, a abordagem pode inspirar novos frameworks de aprendizado por reforço que priorizam objetivos diversos e generalização zero-shot, reduzindo a dependência de grandes volumes de dados rotulados. A pesquisa, publicada no repositório arXiv, aponta que o modelo atinge uma taxa de descoberta de sólitons maior que heurísticas de base, o que sugere que agentes autotélicos são particularmente eficazes para encontrar estruturas raras em sistemas complexos.
O que muda
Até aqui, a exploração de autômatos celulares era um processo passivo: configurar, executar, observar. Com o CARL, a interação torna-se ativa e dirigida. O agente pode intervir durante a simulação, alterando a trajetória de um sóliton com poucas perturbações locais. Essa mudança de paradigma, de malha aberta para malha fechada, coloca o aprendizado por reforço no centro da experimentação científica. Além disso, a capacidade de um humano guiar o padrão com comandos de alto nível elimina a necessidade de conhecimento técnico profundo sobre o sistema subjacente. O papel do pesquisador deixa de ser especificar os detalhes das intervenções e passa a ser definir o objetivo, como "leve o sóliton até a saída do labirinto". Isso amplia o acesso à experimentação com sistemas complexos, potencialmente democratizando áreas que antes exigiam expertise em simulação numérica.
O que vem agora
Os pesquisadores não anunciaram publicamente próximos passos no material divulgado. O artigo submetido em 10 de junho de 2026 está disponível na versão v1, com visualização de PDF e HTML experimental, conforme página do arXiv. É esperado que o grupo submeta revisões ou versões estendidas em conferências de inteligência artificial e aprendizado de máquina, especialmente aquelas focadas em sistemas auto-organizáveis e reinforcement learning. Outra frente provável é a aplicação do framework do CARL a outros sistemas complexos além de Lenia, como modelos de reação-difusão ou simulações de fenômenos físicos, testando a generalização da abordagem autotélica. Enquanto isso, a comunidade de pesquisa pode reproduzir os resultados descritos no resumo e explorar as capacidades de controle do CARL via código público, se disponibilizado. O texto recomenda atenção ao potencial de agentes experimentais artificiais que, autônomos ou guiados, acelerem a descoberta de fenômenos emergentes em sistemas complexos.