
Decision Transformer otimiza rede D2D com drone e RIS
Estudo usa transformer treinado com trajetórias especialistas para controlar trajetória, atitude e fases de superfície inteligente em redes D2D
O que aconteceu
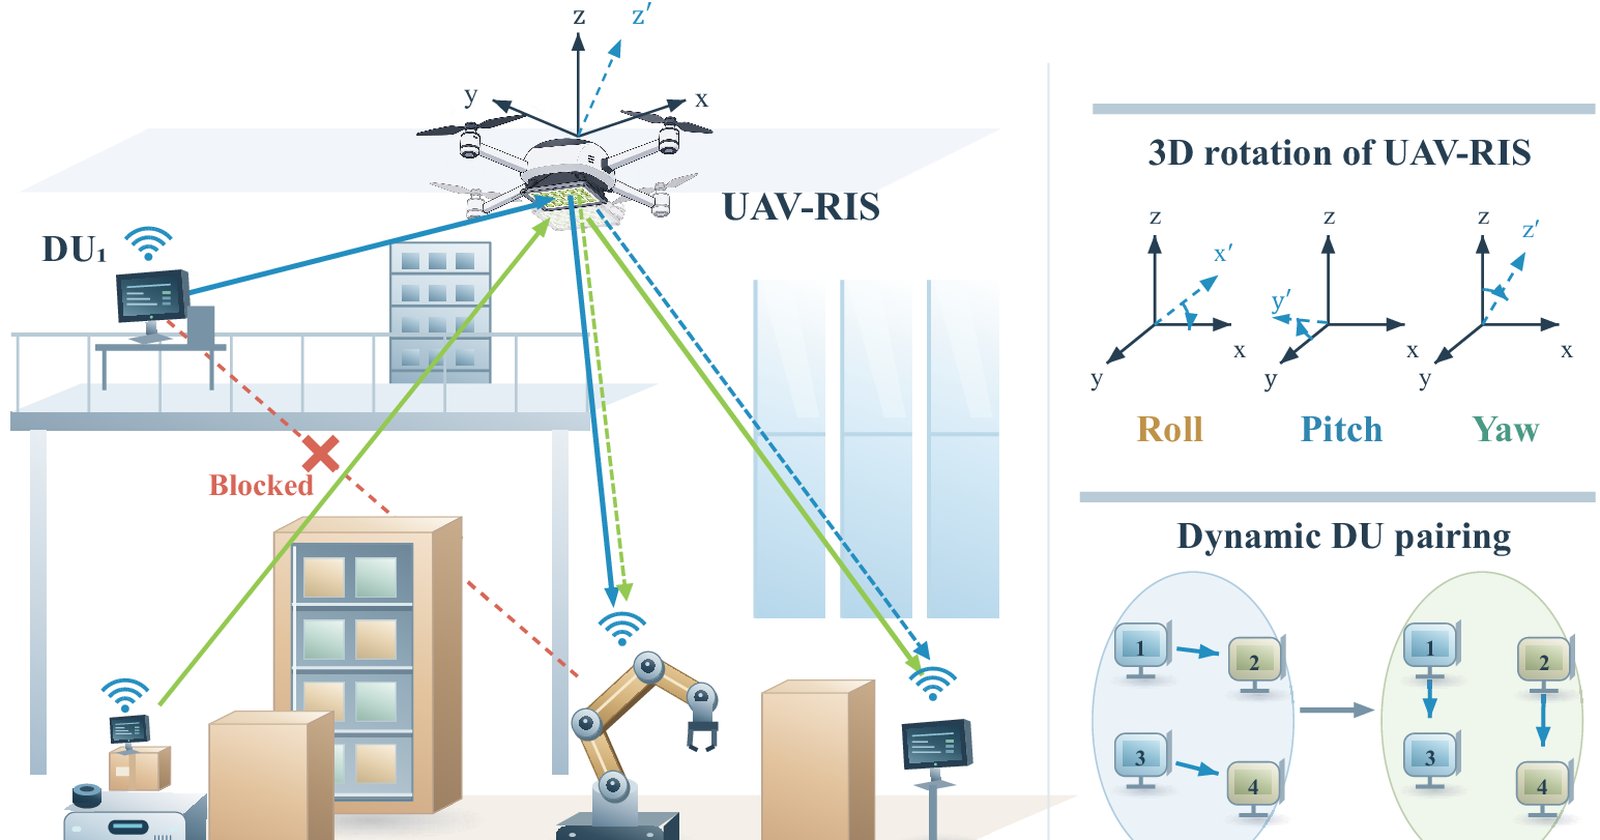
O artigo "Decision Transformer for UAV-Mounted RIS-Assisted Dynamic D2D Communications" foi submetido ao arXiv em 9 de setembro de 2026 sob o identificador arXiv:2609.09885v1, na área de Computer Science, com classificação em Inteligência Artificial. O estudo trata de comunicação device-to-device (D2D) assistida por uma superfície inteligente reconfigurável (RIS, na sigla em inglês) acoplada a um veículo aéreo não tripulado (UAV).
A pesquisa modela três elementos que costumam ser tratados separadamente: o movimento e a atitude do drone, os ângulos Rician variáveis no tempo e a reflexão da RIS, que depende do ângulo de incidência. Sobre esse modelo, os autores formulam uma otimização conjunta de trajetória do UAV, atitude e fases da RIS com um objetivo claro: maximizar a taxa somada média sob restrições de mobilidade, energia e limitações de hardware.
A solução combina duas técnicas. A primeira é o aprendizado por reforço profundo (DRL). A segunda é um Decision Transformer treinado com trajetórias de especialistas coletadas em múltiplos cenários. O Decision Transformer, modelo central do artigo, não aprende apenas por tentativa e erro no ambiente: ele parte de trajetórias consideradas boas para depois se adaptar.
Os resultados relatados apontam generalização efetiva entre cenários. A transferência zero-shot do Decision Transformer superou a transferência direta de DRL, e o ajuste fino online alcançou desempenho competitivo com menos interações.
Contexto
Redes D2D permitem que dois dispositivos conversem diretamente, sem passar por uma estação-base. O ganho é de latência e de eficiência espectral, mas o enlace depende de condições que mudam rápido, como obstáculos e distância. A RIS entra justamente aí: é uma superfície com elementos que refletem o sinal de forma controlada, criando caminhos alternativos quando a linha de visada falha.
Colocar essa superfície em um drone adiciona um grau de liberdade e também de complexidade. O UAV pode se posicionar onde o enlace é melhor, mas sua própria movimentação altera os ângulos de incidência e, portanto, o comportamento da RIS. O artigo trata a ativação de enlaces como estocástica, ou seja, nem todo par de dispositivos está necessariamente ativo a cada instante. Isso aproxima o modelo de redes reais, em que a demanda de tráfego é intermitente.
A escolha do Decision Transformer também responde a um problema prático de aprendizado por reforço. Treinar um agente do zero em ambiente real custa tempo, energia e risco. Aprender a partir de trajetórias especialistas, em vez de explorar às cegas, reduz esse custo e é o que o estudo mede.
Por que importa
O ponto sensível em sistemas com drone é a recarga. Um UAV que precisa testar políticas do zero gasta bateria em tentativas ruins. O resultado relatado no artigo, de ajuste fino online com menos interações, ataca exatamente esse gargalo.
A generalização entre cenários também tem consequência direta de custo. Se o modelo treinado em um conjunto de situações funciona em outro, a coleta de dados e o retreino por cenário deixam de ser obrigatórios. O Decision Transformer descrito no estudo faz transferência zero-shot e supera a transferência direta de DRL nessa comparação.
Impacto
Para quem opera redes temporárias, o interesse é concreto. Eventos com muita gente, áreas rurais com cobertura fraca e regiões afetadas por desastres são cenários em que infraestrutura fixa não chega ou chega degradada. Um drone com RIS e um agente que decide trajetória, atitude e fases da superfície pode reduzir a dependência de planejamento manual.
Do lado da pesquisa, o artigo coloca o Decision Transformer como alternativa ao DRL puro em otimização conjunta de recursos sem fio. A comparação feita pelos autores é entre três caminhos: DRL direto, transferência zero-shot do transformer e ajuste fino online. O transformer venceu o primeiro e empatou em competitividade com o terceiro gastando menos interações.
O que muda
O estudo não anuncia produto, patente ou parceria industrial. É um preprint, e nenhuma avaliação em rede comercial é descrita no material disponível. O que muda, por ora, é a evidência de que modelos baseados em trajetórias especialistas podem lidar com a variabilidade de cenários em comunicação assistida por RIS montada em drone.
O que vem agora
O artigo está na primeira versão no arXiv, submetido em 9 de setembro de 2026 e com primeira visualização registrada em 11 de setembro de 2026. Os próximos passos dependem de revisão por pares e de replicação por outros grupos, além da publicação de código e dados, que não está indicada no material analisado.
Fontes
- arXiv cs.AI: Decision Transformer for UAV-Mounted RIS-Assisted Dynamic D2D Communications (https://arxiv.org/abs/2609.09885)