
OGR-MARL: IA multiagente melhora interceptação em portos
Framework treina veículos autônomos para cooperar na interceptação em canais portuários restritos.
O que aconteceu
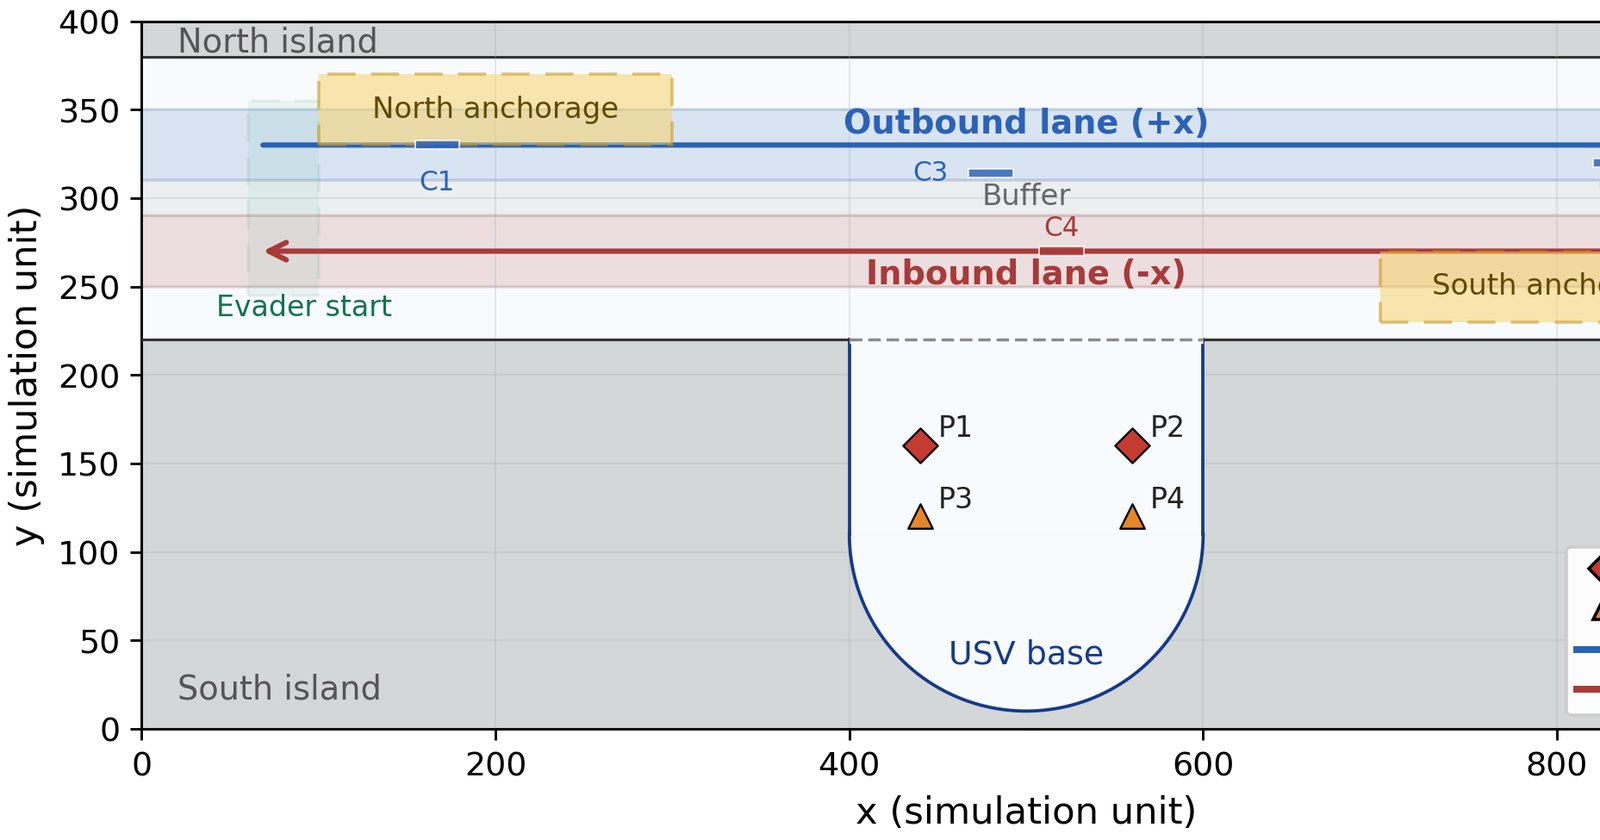
Um estudo submetido ao arXiv em 13 de agosto de 2026 propõe o OGR-MARL, um framework de aprendizado por reforço multiagente (MARL) para perseguição cooperativa de embarcações evasoras em canais portuários restritos. O framework foi testado com quatro algoritmos de controle contínuo — MADDPG, MATD3, MAPPO e MASAC — e a instanciação OGR-MASAC atingiu 75,0% de taxa de captura no cenário abstrato do porto de Xiazhimen, além da melhor coordenação heterogênea entre os métodos avaliados (arXiv:2608.12995).
O trabalho também demonstra transferência zero-shot: sem retreinamento, os modelos levaram os resultados para um mapa de Xiazhimen construído com dados de QGIS/AIS, o que indica potencial de generalização para cenários portuários mais complexos.
Contexto
Interceptar um evasor em área portuária exige mais que velocidade: o veículo precisa respeitar restrições de navegação, regras de tráfego e funções específicas de cada agente. Em abordagens tradicionais de MARL, o algoritmo explora o ambiente do zero, o que é lento e custoso em cenários com muitas regras. O OGR-MARL ataca esse problema com uma arquitetura que combina crença compartilhada sobre o evasor, alvos de opção condicionados por papel, penalidades adaptativas de regras e aprendizado de política residual. Em vez de explorar do zero, o sistema aprende ações corretivas sobre comportamentos guiados por regras. A proposta é agnóstica de algoritmo e pode ser acoplada a diferentes backbones de MARL.
Por que importa
Portos são infraestruturas críticas com grandes áreas, canais estreitos e tráfego intenso. Sistemas autônomos capazes de interceptar embarcações não autorizadas têm aplicação direta em segurança portuária e monitoramento de tráfego. A abordagem residual reduz a dependência de exploração cara em ambientes restritos, o que pode acelerar a adoção de MARL em operações reais. O resultado de 75,0% de captura com adesão às regras de missão indica ganho prático. No Brasil, a automação de terminais e a segurança de áreas portuárias são temas recorrentes — ainda que o estudo não cite aplicações locais, o método é candidato natural a cenários semelhantes.
Impacto
No curto prazo, o paper contribui para a linha de pesquisa em MARL com controle contínuo ao mostrar que combinar regras e aprendizado residual melhora a coordenação entre agentes. No médio prazo, a compatibilidade com dados de QGIS/AIS aproxima o método de ambientes reais de navegação, abrindo caminho para simulações mais fiéis e, eventualmente, operações assistidas por IA em portos.
O que muda
Parte significativa dos sistemas de perseguição cooperativa trata o problema como exploração pura do ambiente. O OGR-MARL muda essa equação ao usar as regras como base de conhecimento e o aprendizado como camada corretiva. Para pesquisadores, isso significa um framework reutilizável, que pode ser integrado a algoritmos existentes sem reescrever a lógica de navegação.
O que vem agora
O paper não detalha próximas etapas. A transferência zero-shot para o mapa informado por QGIS/AIS sugere que os próximos passos naturais incluem validação com dados reais de tráfego e testes com mais agentes. Também é esperada a evolução das instanciações OGR-MADDPG, OGR-MATD3 e OGR-MAPPO, que tiveram desempenho inferior ao OGR-MASAC nos experimentos.
Fontes
- arXiv: OGR-MARL: Option-Guided Residual Multi-Agent Reinforcement Learning for Heterogeneous USV Cooperative Pursuit in Constrained Port Waterways (arXiv:2608.12995) — https://arxiv.org/abs/2608.12995