
IA gera e corrige programas de robôs ABB via Model Context Protocol
Workflow usa RAG e MCP para gerar código RAPID a partir de descrições em linguagem natural
O que aconteceu
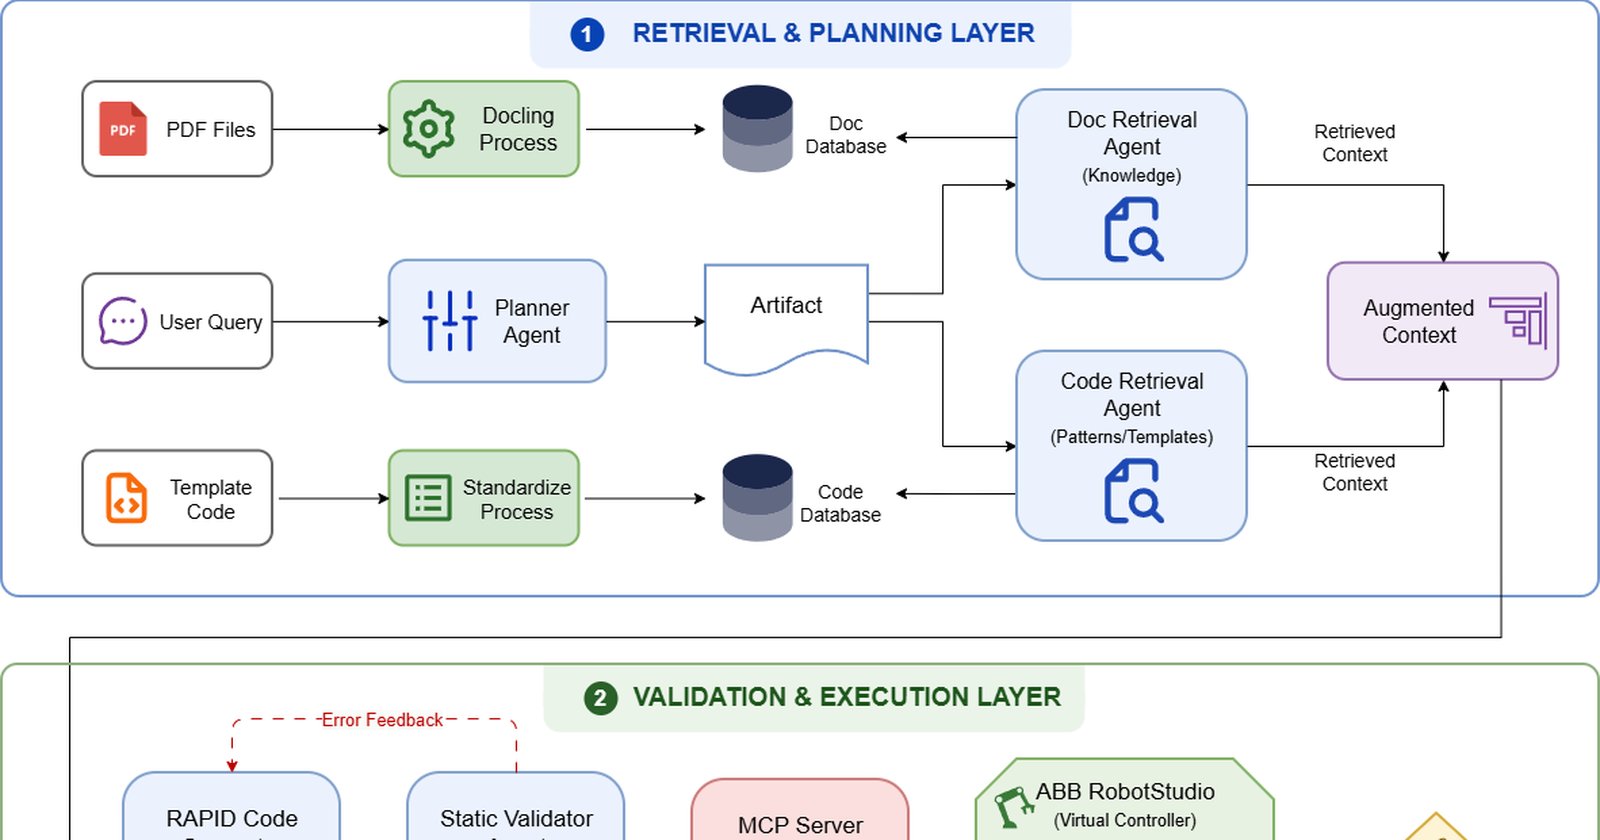
O estudo [Retrieval-grounded robot program generation and simulation-based correction via Model Context Protocol] (arXiv:2608.21417), submetido em 13 de agosto de 2026 ao repositório arXiv na categoria Computer Science > Artificial Intelligence, apresenta um workflow que usa modelos de linguagem para gerar programas RAPID para robôs ABB a partir de descrições de tarefas em linguagem natural. O pipeline usa um sistema de retrieval-augmented generation (RAG) de duplo fluxo, que ancora a geração de código em documentação técnica verificada e em templates de produção.
O Model Context Protocol (MCP), protocolo aberto que conecta modelos de linguagem a ferramentas externas, aparece aqui na forma de um servidor customizado que liga o cliente de linguagem diretamente ao ABB RobotStudio, software de simulação da ABB. Esse servidor automatiza o upload do código, a execução da simulação e o retorno de diagnósticos.
A avaliação do trabalho combina três camadas: um benchmark de recuperação com 30 queries, verificações de geração de código em escopo restrito e estudos de caso no RobotStudio dentro de uma célula de manufatura simulada de pick-and-place (pegar e colocar).
Contexto
A manufatura flexível exige que robôs industriais sejam reprogramados rapidamente conforme variantes de produto mudam. Tradicionalmente, reprogramar uma célula robótica exige engenheiros especializados que escrevem ou ajustam código RAPID à mão, um processo demorado e sujeito a erros.
O paper ataca exatamente esse gargalo: modelos de linguagem não especializados geram código com erros de domínio quando não têm acesso a fontes verificadas. O RAG de duplo fluxo resolve parte do problema ao buscar documentação técnica e templates de produção antes de gerar o programa. Mas os autores mostram que a recuperação de informação sozinha não basta.
Por que importa
A simulação loop do estudo expõe falhas de execução que validações estáticas e semânticas não conseguem capturar. Entre os erros encontrados estão problemas de altura de liberação do sistema de sucção, alvos de posicionamento inalcançáveis e movimentos de recuperação que dependem da configuração do robô.
Esses são erros típicos que só aparecem quando o código roda em um ambiente que simula a física e a cinemática do equipamento real. Um programa que passa em checagem de sintaxe pode falhar na prática porque o robô não consegue alcançar uma posição específica ou porque libera a peça cedo demais.
Para empresas que usam robôs ABB, o resultado significa menos tempo de setup de especialistas e mais autonomia na reprogramação, embora o estudo deixe claro que a supervisão final de um humano ainda é necessária.
Impacto
O fluxo reduz, mas não elimina, a necessidade de configuração especializada e supervisão final, segundo os autores. Na prática, a combinação de RAG com feedback executável do RobotStudio cria um ciclo de correção iterativo: o modelo gera o programa, a simulação executa, os diagnósticos voltam pelo MCP e o modelo ajusta o código até que a execução passe.
Esse ciclo resolve uma limitação conhecida de modelos de linguagem aplicados a código: eles podem gerar código sintaticamente correto e semanticamente plausível que falha na execução real por razões que dependem do contexto físico do robô.
O que muda
A mudança mais concreta é a possibilidade de aproximar a geração de código assistida por IA das ferramentas de simulação industrial já usadas no mercado. O ABB RobotStudio é o software padrão da ABB para programação offline de robôs, e o MCP como integrador é o que permite que um modelo de linguagem converse diretamente com ele.
O estudo também sinaliza que o caminho para IA confiável em robótica industrial passa por loops de correção baseados em simulação executável, não apenas por melhores modelos de linguagem ou bancos de dados maiores.
O que vem agora
O trabalho foi publicado na forma de preprint no arXiv e ainda passará por validação da comunidade acadêmica. O benchmark de 30 queries e os estudos de caso no RobotStudio são limitados a uma célula simulada de pick-and-place, o que sugere que extensões para tarefas mais complexas e testes em robôs reais são os próximos passos naturais. Os autores não declaram prazos para aplicação comercial.
Para a indústria, o sinal é claro: a integração de modelos de linguagem com simulação executável via protocolos abertos como o MCP é uma área que deve avançar rápido nos próximos anos.