Framework usa percepção ativa para robôs desambiguarem tarefas sem pedir ajuda
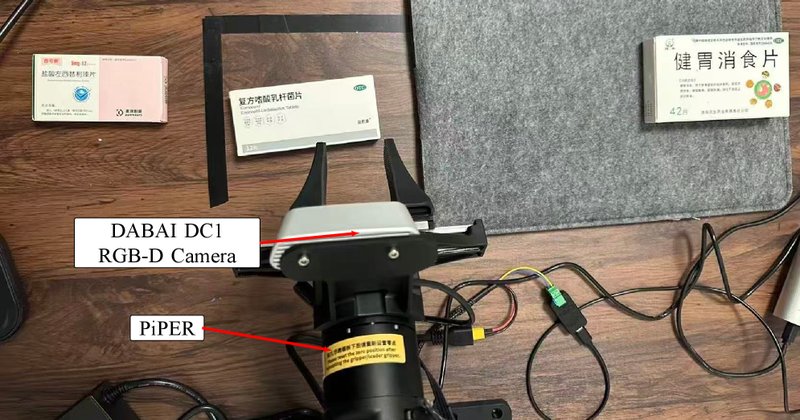
Novo framework publicado no arXiv propõe que robôs usem observação ativa para resolver ambiguidades de objetos antes de pedir esclarecimento ao usuário. Sistema foi validado em experimentos com robôs reais.